Vellum 深读 / 复杂技术的可靠性从哪里来
具身智能为何不能只靠一个更大的模型
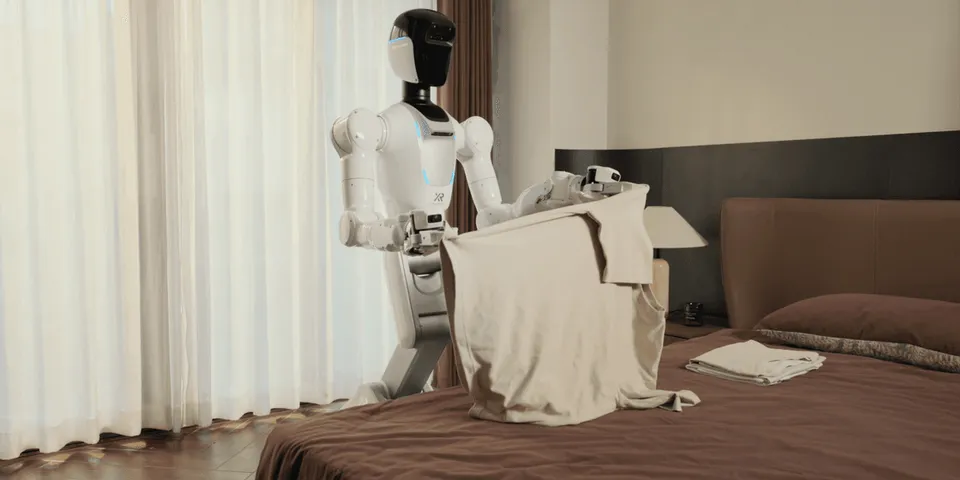
原题:X Square Robot's Open-Source Embodied AI Stack
IEEE Spectrum原材料约 3,059 字
来源与立场
IEEE Spectrum 的赞助报道整理 X Square Robot 对开放具身智能技术栈的主张。
背景与脉络
机器从回答问题走向物理行动后,可靠性横跨数据、理解、规划和执行。
从故障恢复和密钥治理建立软件证据,再用无服务器架构、硬件供应、设备生态和 AI 研究检验责任、边界、冗余与人的复核。
阅读价值
如果你想理解行动型 AI 的系统边界,这篇给出完整结构,也明确缺少第三方验证。
帮助读者理解当前机器人学领域在追求通用智能时面临的技术路径分歧,以及一种以整合技术栈和开源为核心的具体解决方案。
读前关注
- 具身智能(机器人学)领域面临的核心挑战是什么?X Square Robot提出了怎样的解决方案?
关键事实
- 机器人学领域尚未找到类似大语言模型的、能产生通用能力的统一“配方”。
- X Square Robot提出的方案是一个整合数据、世界模型和行动模型的开放式技术栈。
- 其技术栈的核心原则是以事件为中心组织学习,避免将连续运动在固定时间窗口内割裂。
- 开源是必要的,因为具身智能需要多样化的机器人形态、真实任务和广泛的社区协作。
- 最终目标是将世界模型(组织理解)与行动模型(产生能力)结合,推动机器人从实验室走向日常应用。