具身智能为何不能只靠一个更大的模型
导读
本文是一篇由IEEE Spectrum发布的、受X Square Robot赞助的报道。
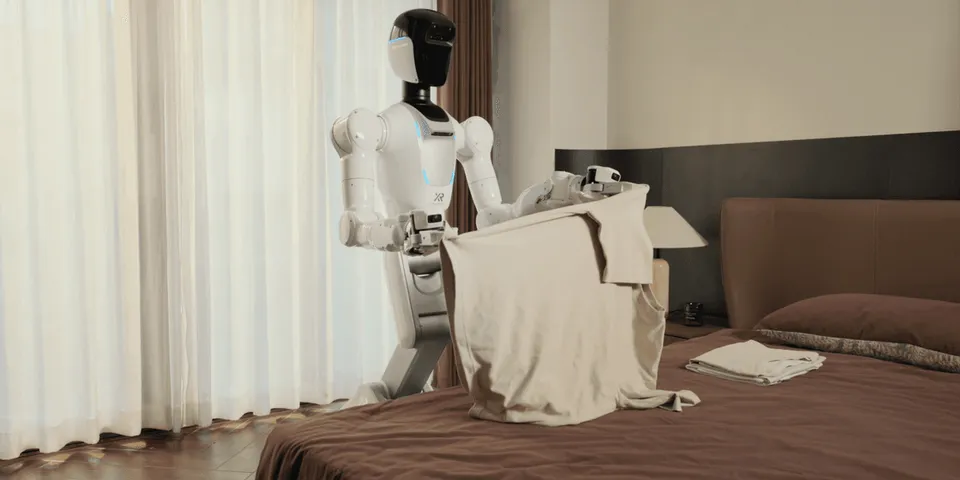
文章指出,大语言模型为人工智能提供了一个有效的“配方”,但机器人学领域尚未找到类似的通用方法。目前,机器人系统通常由独立的感知、规划和控制模块拼接而成,难以形成可迁移的智能。
背景
机器从回答问题走向物理行动后,可靠性横跨数据、理解、规划和执行。
从故障恢复和密钥治理建立软件证据,再用无服务器架构、硬件供应、设备生态和 AI 研究检验责任、边界、冗余与人的复核。
价值
如果你想理解行动型 AI 的系统边界,这篇给出完整结构,也明确缺少第三方验证。
帮助读者理解当前机器人学领域在追求通用智能时面临的技术路径分歧,以及一种以整合技术栈和开源为核心的具体解决方案。